2026-11-12 08:00
波士顿动力测试Atlas驱动极限:融合电机控制与全身强化学习
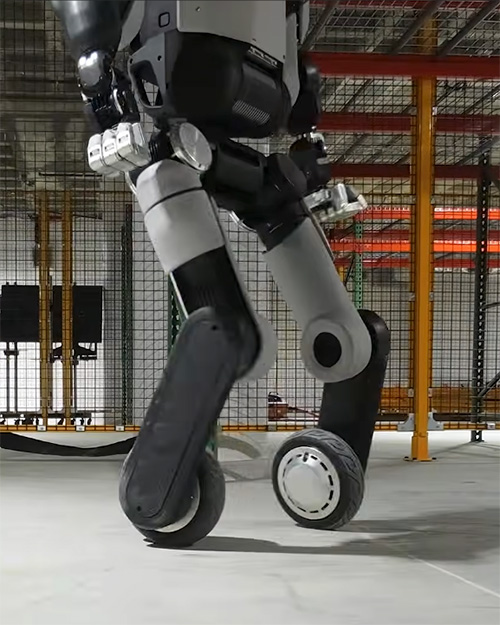
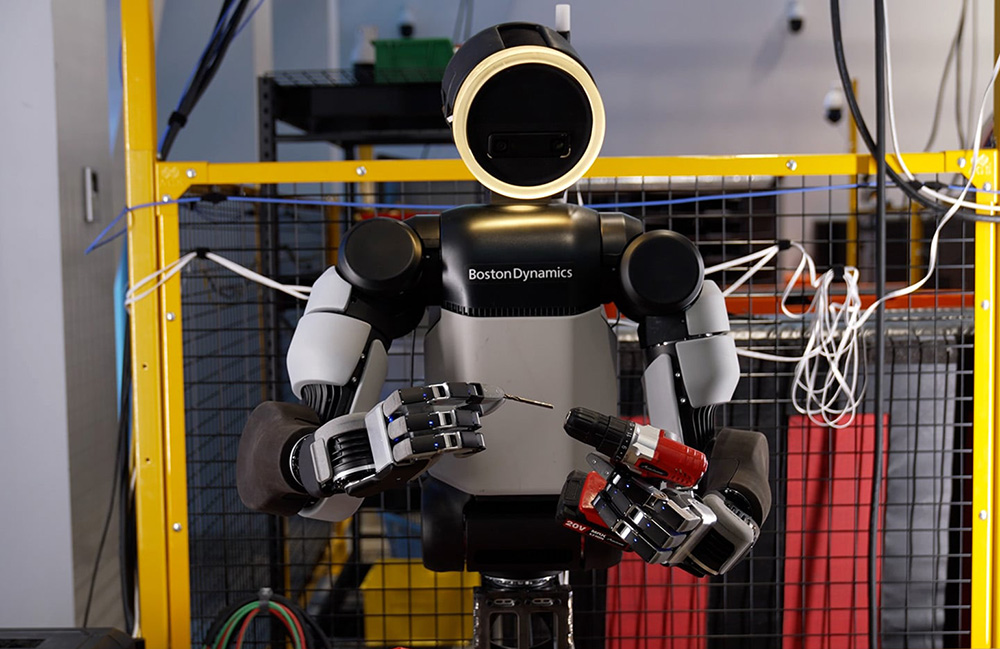
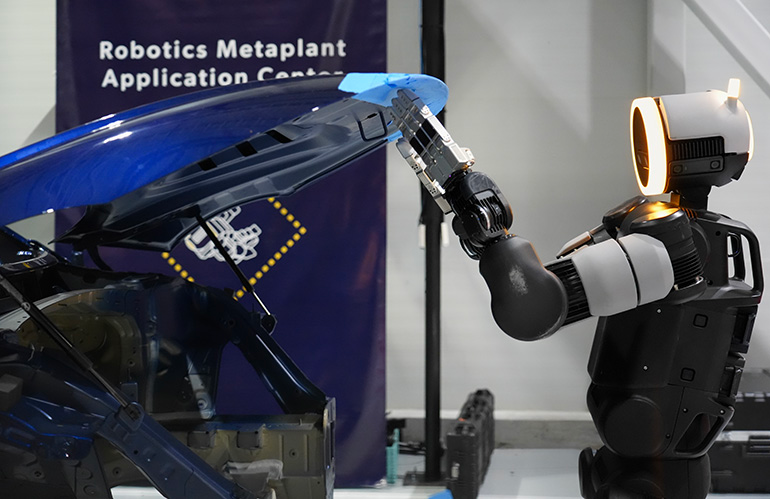
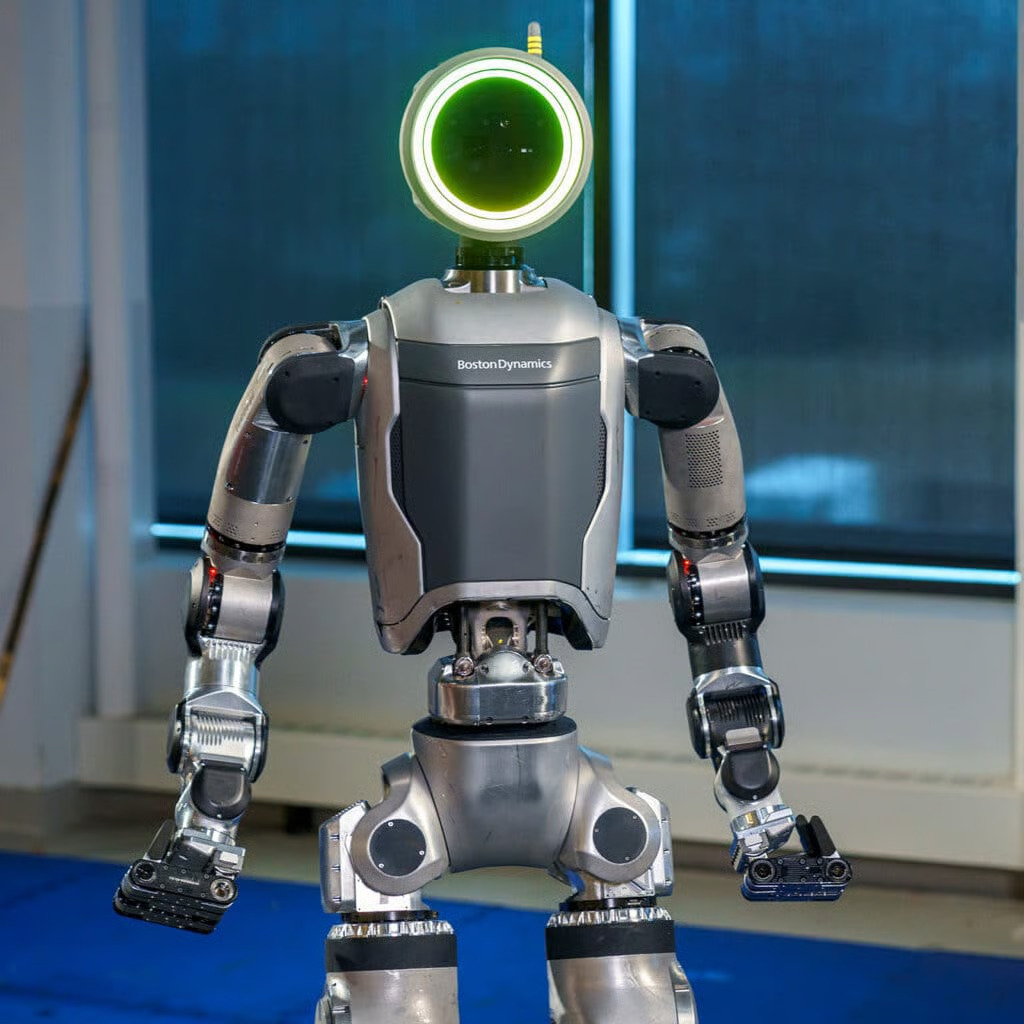
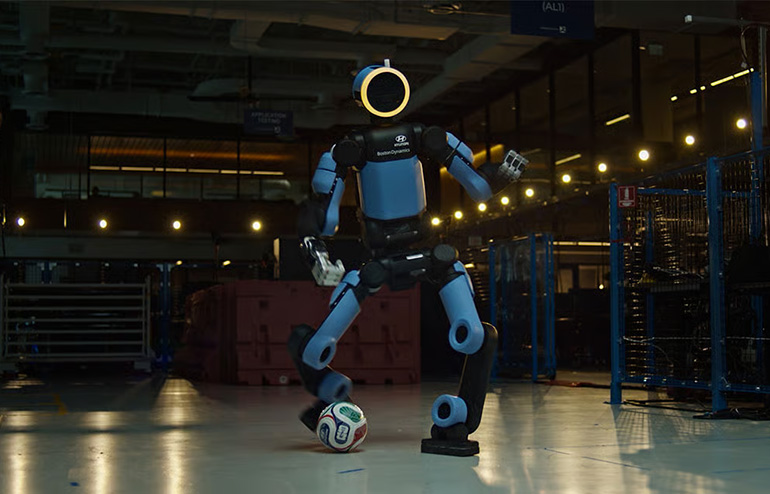
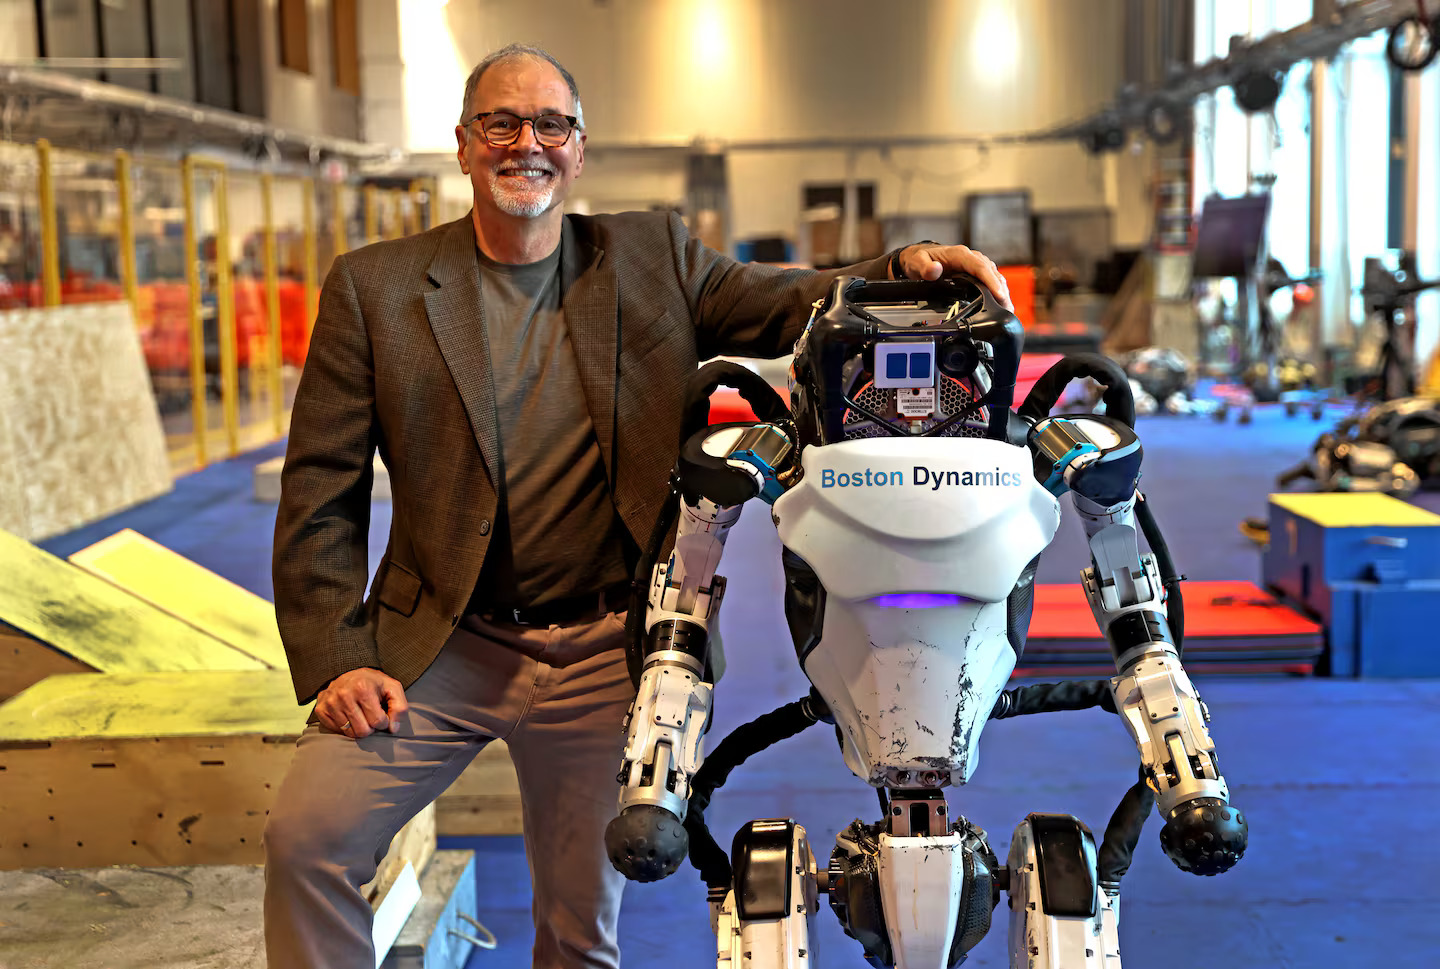
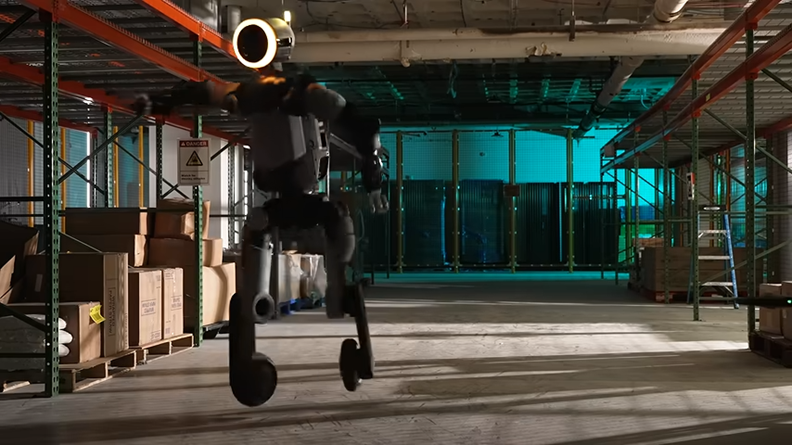
波士顿动力公布了人形机器人Atlas的一组控制实验,将传统电机控制与全身强化学习结合,用极限动作验证驱动系统和控制策略的鲁棒性。 团队把人体动作捕捉轨迹接入自研训练流程,使Atlas在一次实机尝试中完成高能耗的跳跃加360度旋转。实验还为Atlas双脚加装轮子;在横向快速移动任务中,强化学习策略主动利用轮子滚动,而不是像普通足部那样依赖滑动。 Atlas控制工程师Andy Woo表示,实验重点并非把机器人改成轮式平台,而是让电机和执行器在极端工况下仍能以可预测、可靠的方式运行。团队在高保真仿真环境中调整参